;)
;)
;)




택타 시스템즈, 고숙련 수작업 지원하는 촉각 로봇 손 '택타봇' 출시
유체 구동 기술과 1mm 피치 정밀 센서 결합해 안정성 및 정밀도 극대화
데이터 수집 장갑과 AI 연동해 2027년 초 첫 제품 고객사 출하 예정
유체 구동 기술과 1mm 피치 정밀 센서 결합해 안정성 및 정밀도 극대화
데이터 수집 장갑과 AI 연동해 2027년 초 첫 제품 고객사 출하 예정
 이미지 확대보기
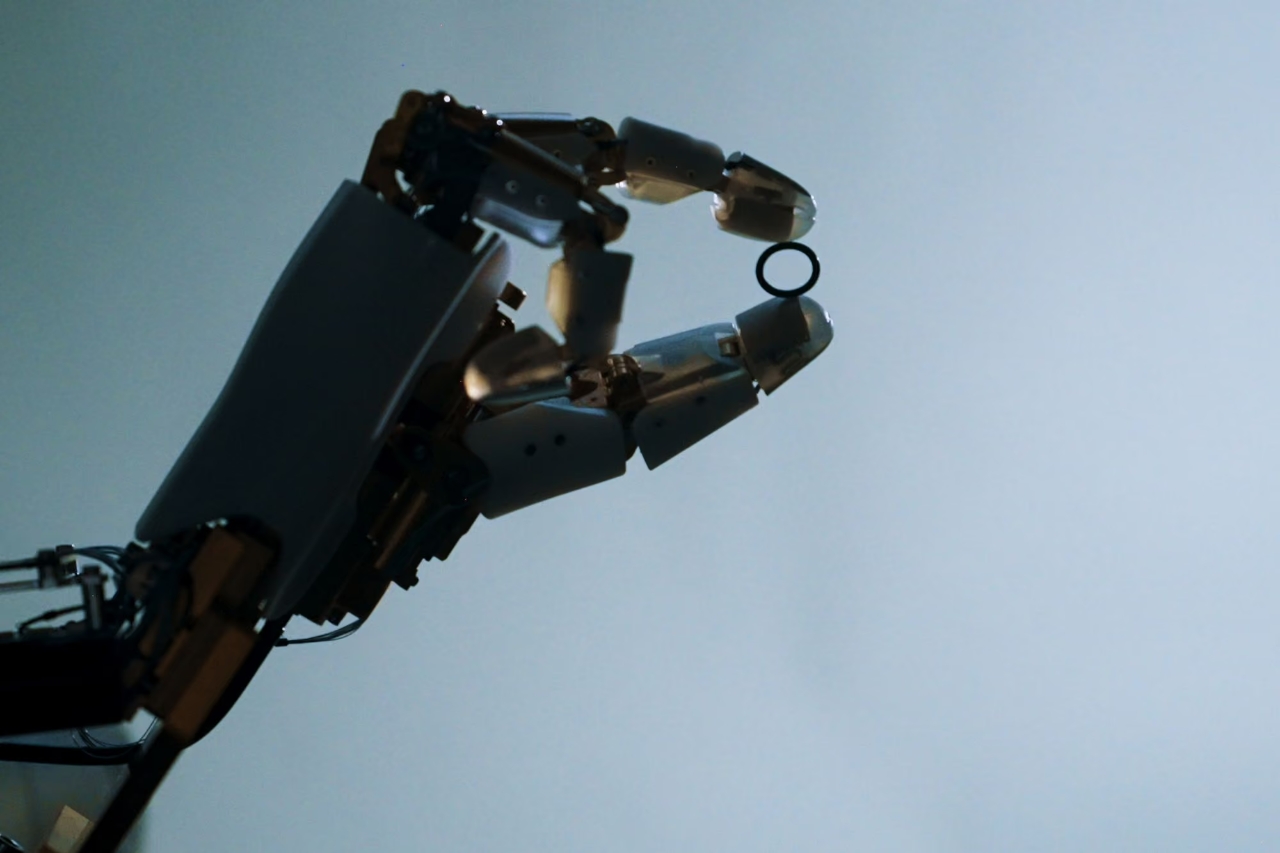
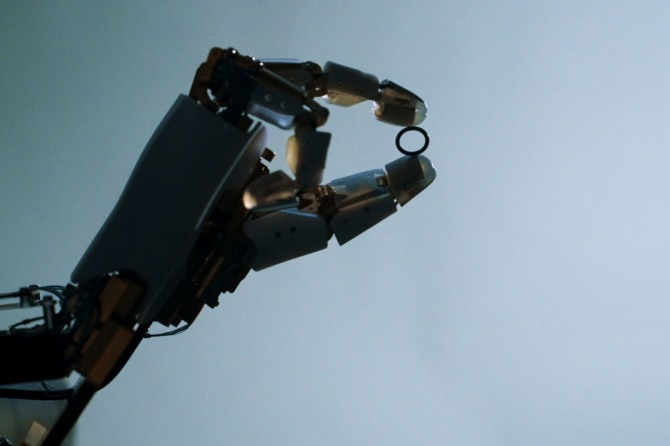
미국 로봇 기업 택타 시스템즈(Tacta Systems)가 제조업 현장의 고숙련 노동을 지원하고 보완하는 새로운 로봇 손 시스템을 선보였다.
더로봇리포트는 8월 7일(현지시각) 택타 시스템즈가 자체 개발한 로봇 손과 데이터 수집 장갑, 인공지능 모델을 통합한 '택타봇'을 출시했다고 보도했고, 한국 정밀 제조 및 스마트팩토리 업계 역시 고부가가치 수작업 자동화 기술 동향을 주목하고 있다.
택타봇은 세 가지 핵심 요소로 구성된다. 고정밀 로봇 손인 '택타 핸드', 작업자의 숙련된 동작과 감각 데이터를 기록하는 '기술 포착 시스템', 그리고 이를 학습하는 AI 엔진 '덱스터러스 인텔리전스'다.
유체 구동 기술과 정밀 센서의 결합
택타 핸드는 인간 손 크기로 제작되었으며, 용도에 따라 3지형과 5지형 두 가지 형태로 제공된다. 5지형 기준으로 손가락마다 3도씩 총 15도의 자유도를 갖췄다. 각 손가락 끝은 최대 25뉴턴의 힘을 지탱할 수 있어 안정적인 제어력을 발휘한다.
이 로봇 손은 모터 대신 자체 특허 기술인 유체 구동 방식을 사용한다. 관 내부로 흐르는 유체가 피스톤을 밀어 손가락을 움직이는 원리다.
손가락을 얇게 만들 수 있고, 구동 부위에서 열이 발생하지 않아 모터 방식보다 높은 안정성과 정밀도를 유지한다. 케이블 손상 시 전체 시스템이 멈추는 와이어 방식과 달리 작동 수명이 최대 3000만 회에 이른다.
개별 센서는 1mm 간격으로 배치되며 아날로그 신호를 디지털로 직접 변환해 접촉면의 질감과 미끄러짐을 미세하게 파악한다. 기계식 구동부와 달리 소모품으로 분류되는 손끝 센서는 마모 시 쉽게 교체할 수 있도록 설계됐다.
데이터 수집 장갑을 통한 물리 데이터 축적
기존 로봇 AI 모델은 물리적 환경에서 수집한 고품질 데이터의 부족으로 고숙련 작업 학습에 한계를 겪어왔다. 택타 시스템즈는 데이터 수집 장갑인 '택타 글로브'를 통해 이 문제를 극복하려 한다.
작업자가 이 장갑을 착용하고 평소처럼 일하면 학습에 필요한 실제 데이터가 실시간으로 수집된다.
택타 글로브의 손가락 끝 부분에는 각각 256개의 촉각 센서가 탑재되어 압력과 온도를 측정하고, 손등 영역에서는 모션 캡처 시스템이 움직임을 포착한다.
수집한 촉각, 운동, 비디오 데이터는 무선으로 로컬 호스트 장치에 실시간 전송된다. 작업자의 작업 시간이 늘어날수록 로봇 학습용 고정밀 데이터셋도 정비례해 누적된다. 수집된 실물 데이터는 택타의 AI 엔진인 덱스터러스 인텔리전스로 전달된다.
범용 사전 학습 모델에 작업자의 실제 손동작과 촉각 데이터를 추가 학습시키는 방식이다. 이후 고객사 작업 환경에서 맞춤형 미세 조정을 거쳐 해당 공정에 최적화된 로봇 제어 기술을 완성한다.
택타 시스템즈는 장기적으로 이 촉각 제어 기술을 의료와 간병, 요리 등 미세 동작이 필수적인 다양한 서비스 분야로 확대 적용할 수 있다고 설명했다. 현재 기업 측은 전자제품 조립을 비롯한 제조업 분야에 사업 역량을 집중하고 있다.
창립자들이 전자 산업 부문에서 수십 년간 경험을 쌓았으며, 최근 미국 제조업계에서 일어나는 본국 회귀 흐름 속에서 정밀 제조 부문의 인력 부족 문제를 해결할 기회가 크다고 판단했기 때문이다.
택타 시스템즈는 오는 2027년 초 첫 택타봇 제품을 고객사에 출하할 계획이다.
진형근 글로벌이코노믹 기자 jinwook@g-enews.com