;)
;)
;)




로봇 지능의 핵심으로 부상한 세계모델과 거대행동모델 영역으로 투자자와 기술진 집중
제너럴 인튜이션, 비디오 게임 데이터 기반 학습으로 가상과 현실 잇는 제어 시스템 구축
언어모델과의 결합 여부와 물리 세계의 복잡성 극복이 상용화 성패 가를 전망
제너럴 인튜이션, 비디오 게임 데이터 기반 학습으로 가상과 현실 잇는 제어 시스템 구축
언어모델과의 결합 여부와 물리 세계의 복잡성 극복이 상용화 성패 가를 전망
 이미지 확대보기
월스트리트저널은 8월 21일(현지시각) 인공지능 업계가 기존 언어 중심의 한계를 넘어 물리 제어 능력을 갖춘 세계모델 확보에 총력을 기울이고 있다고 보도했다.
게임 데이터로 학습하는 로봇 지능
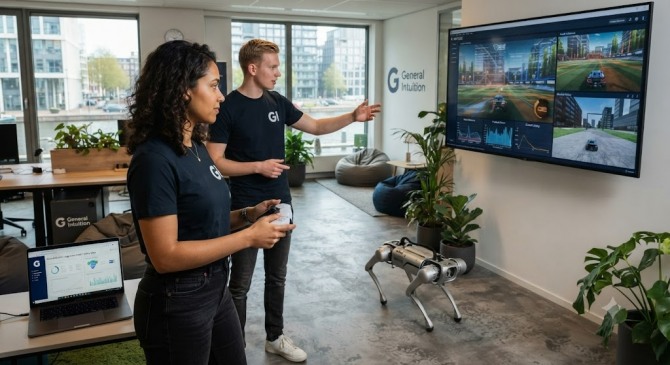
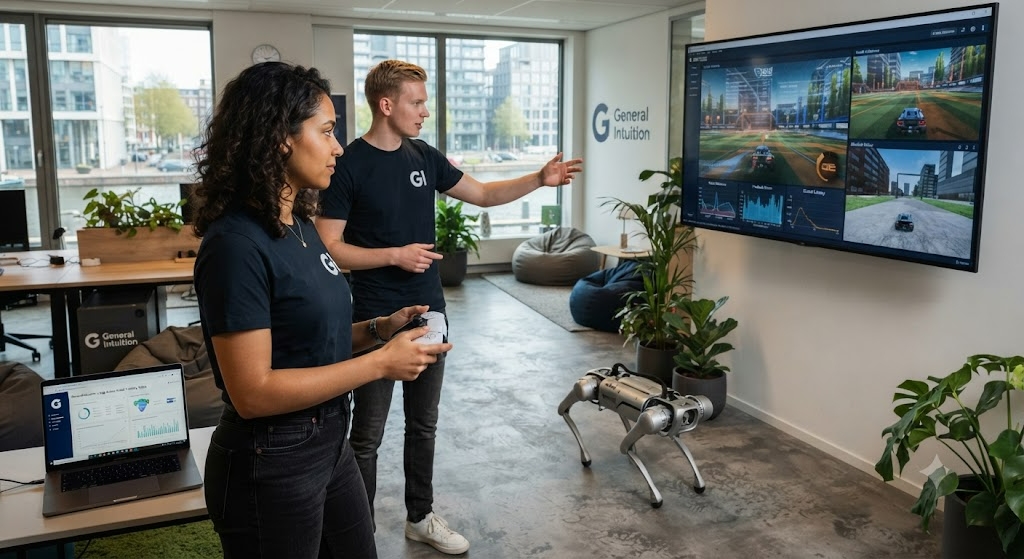
네덜란드에 본사를 두고 뉴욕에 법인과 연구 거점을 둔 인공지능 스타트업 제너럴 인튜이션은 약 23억 달러 규모의 기업 가치를 평가받는 투자 라운드를 진행하고 있다. 이 기업은 비디오 게임 화면의 모든 프레임과 조종기 조작 방식을 연계해 인공지능을 학습시킨다.
다만 현재 제어 방식은 조종기로 조작하는 장비에 맞춰져 있어 두 다리로 걷는 인간형 로봇에는 적용되지 않는다.
켄 롤린스 제너럴 인튜이션 최고제품책임자는 언어가 현실을 완벽히 표현하지 못하는 손실 많은 수단이라며, 문자 기반 학습만으로는 실제 물리 세계의 핵심 요소를 반영하기 어렵다고 설명했다. 구글 딥마인드 출신들이 창업한 런던의 에뮬레이트 역시 대규모 투자 유치를 추진하며 기술 경쟁에 가세했다.
빅테크의 기술 확장과 남겨진 과제
새로운 구조의 인공지능을 완성하려는 움직임은 글로벌 빅테크 전반으로 확산하는 양상이다. 페이페이 리 스탠퍼드대 교수가 이끄는 월드랩스는 로봇 기술 기업 시닉스를 인수했고, 얀 르쿤 메타 수석과학자가 이끄는 에이엠아이 랩스도 다변화된 물리 연산 체계를 탐구하고 있다.
다만 거대행동모델이 산업 현장과 일상에 안착하기까지는 넘어야 할 산이 많다. 투자자 모리츠 바이어 렌츠는 현재 세계모델 기술 수준을 지난 2019년 오픈에이아이의 지피티 투 개발 단계에 비유했다. 기존 언어모델 기술로 3차원 환경 데이터를 처리하면 계산 지연이 발생해 실시간 로봇 제어가 불가능하다.
조지 코니다리스 브라운대 교수는 실제 세계가 대단히 복잡하고 한계가 명확하기에 대략적인 제어로는 대처할 수 없다고 지적했다. 현재는 2019년 지피티 투 수준에 비유될 만큼 초기 단계이며, 거대언어모델과의 결합으로 안전성과 정밀성을 검증받는 시점에야 상용화 가능성을 가늠할 수 있다는 분석이다.
진형근 글로벌이코노믹 기자 jinwook@g-enews.com