;)
;)
;)




성공 사례만 담던 기존 방식 탈피…실패 1369건·성공 1024건 상세 수록
전문가 시연·자율 정책·인간 개입 세 유형으로 학습 전 과정 체계화
강화학습과 실행형 인공지능 연구 가속화 기대
전문가 시연·자율 정책·인간 개입 세 유형으로 학습 전 과정 체계화
강화학습과 실행형 인공지능 연구 가속화 기대
 이미지 확대보기
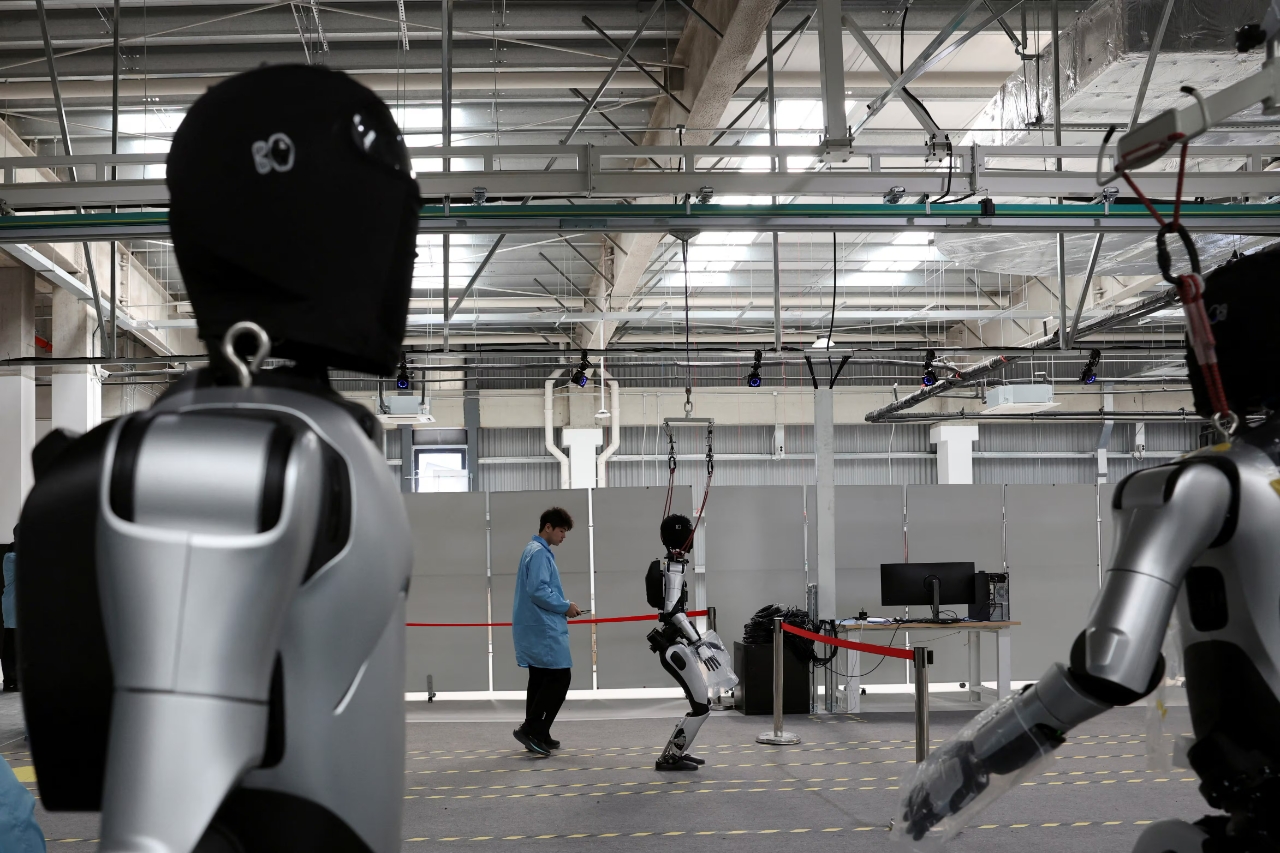
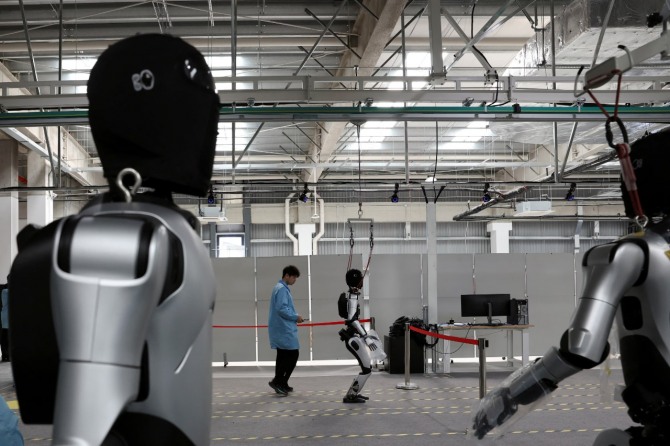
인터레스팅 엔지니어링은 9월 4일(현지시각) 애지봇이 'WORLD 2026 Theme 3' 데이터셋을 공개했다고 보도했다. 이번 프로젝트는 로봇이 현장에서 겪는 시행착오를 학습 자료로 활용해 자율 제어 능력을 높이는 데 초점을 맞췄다.
로봇 경로 1만개
이번에 공개된 데이터셋에는 산업 작업과 가정용 작업을 포함한 14개 과제에서 수집한 실세계 로봇 이동 경로 1만 1430개가 담겼다. 이번 Theme 3는 애지봇 WORLD 2026 프로젝트의 전체 실행형 인공지능 연구를 지원하는 묶음의 일부다.
정제된 성공 사례 위주로 수집하던 기존 관행에서 벗어나, 로봇이 현장에서 마주하는 실패와 예외 상황을 폭넓게 포괄한 것이 특징이다.
세 가지 경로 유형
데이터셋은 세 가지 경로 유형으로 구성된다. 첫 번째는 사람이 실제 환경에서 작업을 수행한 전문가 시연이며, 두 번째는 로봇이 독립 수행한 자율 정책 롤아웃 궤적이다.
자율 정책 롤아웃에는 정상 완수한 성공 사례 1024건과 수행에 실패한 사례 1369건이 모두 포함됐다. 세 번째는 자율 제어가 실패로 향할 때 조종자가 개입해 교정한 인간 개입 보정 기록이다.
주석과 학습 활용
애지봇은 경로 데이터에 작업 진척 상황과 오류 내용, 인간 개입 시점 등 상세 주석을 함께 수록했다. 연구자들은 이 구조화된 주석을 보상 모델 학습 등 강화학습 연구에 직접 활용할 수 있다. 실제 배치 환경에서 로봇이 장애물을 만나거나 보조가 필요한 상황을 분석해야 성능 한계를 극복할 수 있다는 설명이다.
애지봇의 이번 데이터셋 공개는 로봇 학습의 초점이 단순 시연 중심에서 실제 배치 경험 중심으로 이동하는 흐름을 보여준다. 향후 전 세계 연구자들이 실패 데이터 기반 학습 모델을 통해 로봇의 돌발 상황 대응력을 얼마나 끌어올릴지가 핵심 검증 과제가 될 전망이다.
진형근 글로벌이코노믹 기자 jinwook@g-enews.com