;)
;)
;)




UnifoLM-X2-1.0 탑재 G1, 예측 기반 지각-행동 시스템으로 실시간 대응
영상 속 명령어 기록, 외부 연산 장치 개입 가능성 시사… 독립 연산은 미완
세계 모델 기반 휴머노이드 상용화, 로봇 내부 독립 연산 능력이 관건
영상 속 명령어 기록, 외부 연산 장치 개입 가능성 시사… 독립 연산은 미완
세계 모델 기반 휴머노이드 상용화, 로봇 내부 독립 연산 능력이 관건
 이미지 확대보기
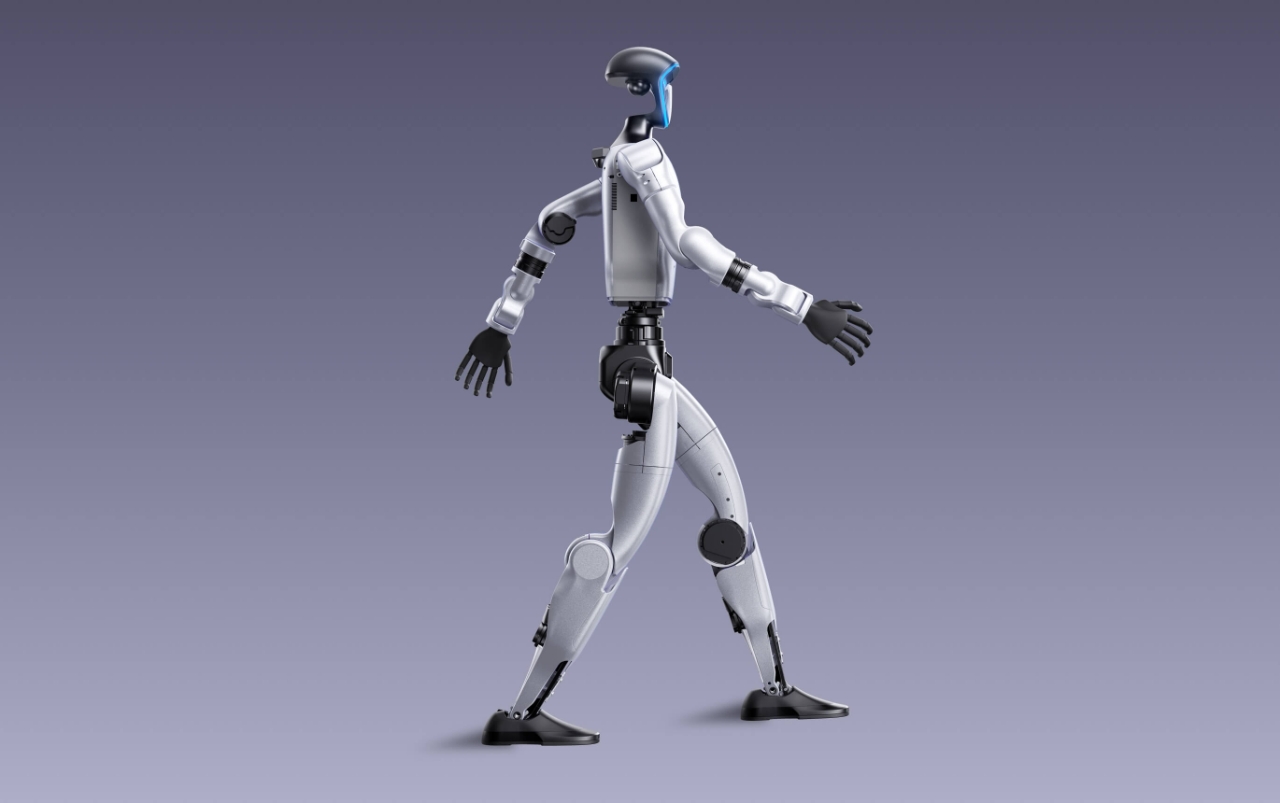
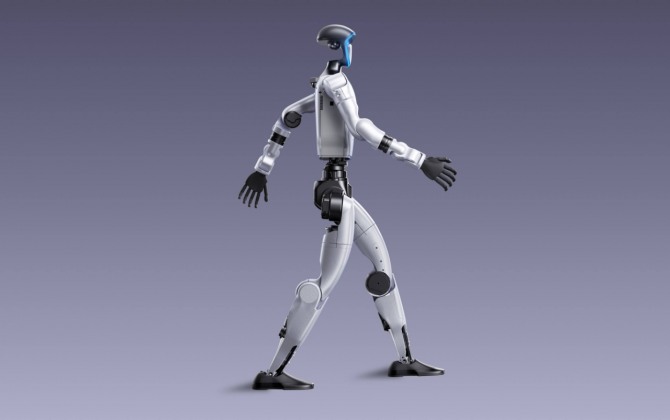
미국 매체 인터레스팅엔지니어링은 9월 8일(현지시각) 유니트리 로보틱스가 자체 개발한 AI 모델 UnifoLM-X2-1.0을 탑재한 G1 휴머노이드가 인간 파트너와 실시간으로 자율 스파링을 벌이는 영상을 공개했다고 보도했다.
유니트리는 이번 시연이 세계 모델 기반 휴머노이드 로봇의 대규모 배치 가능성을 검증한 사례라고 밝혔다.
원격 제어에서 자율 예측으로 진화
G1은 기존 전투 시연에서 흔히 사용된 VR 헤드셋이나 게임패드 같은 원격 조종 장치 없이 작동했다. UnifoLM-X2-1.0은 주변 환경 변화를 연속으로 처리하고, 상대 움직임과 상황 변화를 예측한 뒤 그 결과를 토대로 다음 행동을 계획하는 예측 기반 지각-행동 시스템이다.
공개 영상에서 G1은 다가오는 인간 상대에 맞춰 자세를 바꾸고, 공격을 피하며 펀치와 킥으로 반격하는 모습을 보였다. 영상 속 시각화 자료는 로봇이 실제로 움직이기 전에 미래 상호작용 상태를 동작 계획에 반영하는 과정을 보여준다.
유니트리는 유튜브 영상 설명에서 "UnifoLM-X2-1.0은 세계-행동 기반 모델의 즉각 계획, 의사결정, 동적 상호작용 실행의 병목을 돌파하고 휴머노이드 로봇의 완전 자율 전투를 달성했다"고 밝혔다.
지연 시간 단축 겨냥한 예측형 설계
UnifoLM-X2-1.0의 핵심 과제는 지각부터 행동까지의 지연 시간 단축이다. 기존 시스템은 지연 시간 문제로 빠른 상호작용에 제약이 있었다. 빠르게 변화하는 전투 상황에서 눈앞의 장면에만 반응하는 방식은 속도 면에서 한계를 지닌다.
이 모델은 상대 동작과 로봇 자신의 자세·균형 변화를 함께 예측해 다음 행동을 계획한다. 유니트리는 이 설계가 고강도 동적 상호작용에서 더 빠른 동작 계획과 폐쇄 루프 실행을 가능하게 한다고 설명했다.
외부 연산 장치 의존과 상용화 과제
다만 이번 시연이 완전한 온보드 자율 구동을 달성했다고 단정하기는 어렵다.
인터레스팅엔지니어링은 시연 영상 속 콘솔 화면에서 OBS/replan, env.step 같은 명령어 기록이 확인된다는 점을 근거로, 센서 정보가 외부 컴퓨터로 전송된 뒤 AI 모델이 처리한 결과를 다시 G1에 보내는 구조일 가능성을 시사한다고 지적했다.
현재 시스템이 로봇 내부 연산만으로 작동하는지, 외부 연산 장치에 일부 의존하는지는 명확히 확인되지 않았다. 외부 연산 장치에 대한 의존도를 줄이는 것이 앞으로 풀어야 할 중요한 과제로 남아 있다고 인터레스팅엔지니어링은 보도했다.
유니트리는 이번 시연이 세계 모델 기반 휴머노이드 로봇 대규모 배치의 근본적 실현 가능성을 검증했다는 입장이다. 업계는 로봇 내부에서 독립적으로 연산을 처리하는 능력을 확보하는 것이 앞으로 휴머노이드 상용화의 주요 경쟁 요소로 부상할 것으로 전망한다.
진형근 글로벌이코노믹 기자 jinwook@g-enews.com