;)
;)
;)




정지 기어·희토류 등 핵심 부품의 양산 병목 현상
설계 변경과 증산을 동시에 해결하는 모듈형 아키텍처
로봇 기업들의 대규모 배치와 부품 표준화 통한 원가 절감
설계 변경과 증산을 동시에 해결하는 모듈형 아키텍처
로봇 기업들의 대규모 배치와 부품 표준화 통한 원가 절감
 이미지 확대보기
영국 로봇산업 자동화 매체 로봇공학과 자동화 뉴스는 10월 10일(현지시각) 디지털 제조·공급망 기업 픽티브(Fictiv)의 스티브 리켓츠 사업 개발 담당 부사장과의 인터뷰 내용을 보도했다.
리켓츠 부사장은 휴머노이드 로봇 기업들이 프로토타입에서 양산으로 전환할 때 발생하는 제조 병목과 비용 절감 경로를 구체적으로 설명했다.
양산 전환의 핵심 장벽은 설계 완성도가 아니다
리켓츠 부사장은 시제품은 개념이 작동함을 증명하고, 양산은 그것을 반복할 수 있음을 증명한다고 강조했다. 소량 생산 단계에서는 엔지니어가 수작업으로 공차를 조정하고 문제를 그때그때 해결할 수 있다. 그러나 생산 규모가 커지면 이러한 임시 해결책이 모두 변동성과 비용, 지연의 원인이 된다.
가장 흔한 실패 원인은 대량 생산을 염두에 두지 않고 설계된 제품이다. 시제품 단계에서 컴퓨터 수치 제어 가공으로 만든 부품은 양산 시 주조나 성형 부품으로 바꿔야 할 수 있으며, 이 과정에서 공차와 금형 제작 기간이 달라진다. 10개 부품에 효과적이었던 검사 방법이 1000개 부품에는 적용하기 어렵다.
성공하는 팀은 제조 용이성을 설계 초기 단계부터 반영한다. 설계가 끝난 뒤 제조 문제를 따로 해결하려 하면 재설계 비용이 크게 불어난다.
액추에이터와 정밀기어, 공급망 병목의 핵심
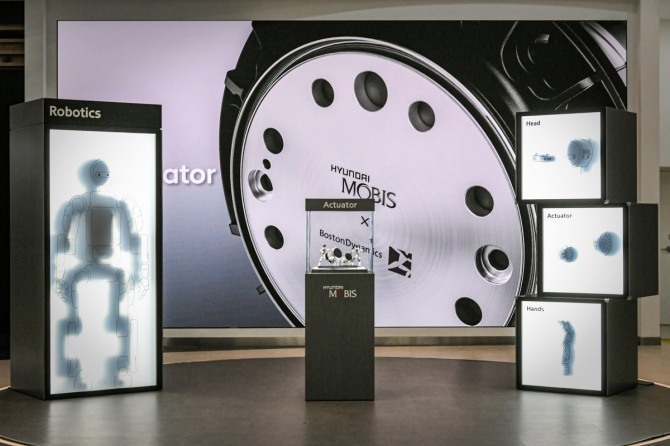
리켓츠 부사장은 양산 과정에서 가장 큰 병목이 발생할 부품으로 액추에이터를 꼽았다. 휴머노이드 로봇 한 대에는 수십 개의 액추에이터가 필요하고, 각 액추에이터는 모터, 정밀기어, 베어링, 엔코더, 하우징으로 구성된다.
하모닉 드라이브와 유성 감속기 같은 고정밀 기어 장치는 현재 생산능력에 제약이 있다. 모터에 쓰이는 희토류 자석과 특수 베어링과 센서도 공급망 불안 요소다. 공정 측면에서는 5축 가공, 정밀 연삭, 엄격한 공차 검사가 기존 설비 가동 한계를 압박한다. 생산량이 늘어날수록 자동화 생산과 인라인 계측 시스템으로의 전환이 불가피해진다.
설계 변경과 생산 확대를 동시에 수행하는 전략
전통적인 제품 개발은 설계 확정 뒤 대량 생산으로 이어진다. 휴머노이드 로봇은 실제 배치 경험을 반영해 하드웨어를 수시로 수정하기 때문에 이 순서가 성립하지 않는다.
리켓츠 부사장은 설계가 계속 발전하는 구간에서는 컴퓨터 수치 제어 가공, 3D 프린팅, 소프트 툴링, 브리지 툴링 같은 유연한 공정을 활용하고, 설계가 안정된 하위 조립품에만 하드 툴링을 적용하는 방식을 제안했다.
모듈형 아키텍처를 쓰면 로봇 전체를 재설계하지 않고도 팔이나 손 부분만 업데이트할 수 있다. 체계적인 개정 관리와 디지털 제조 플랫폼이 이 반복 개발 과정을 혼란 없이 유지하는 데 도움을 준다.
비용 절감과 표준화, 장기 경쟁력을 가를 변수
리켓츠 부사장은 휴머노이드 로봇 가격을 수만 달러 수준으로 낮추려면 여러 요소가 동시에 맞물려야 한다고 설명했다. 부품 수 감소, 특수 체결 부품 축소, 불필요한 정밀 공차 완화가 출발점이다. 여러 관절에 동일한 액추에이터 설계를 재사용하면 생산량이 집중되면서 단위당 비용이 떨어진다.
장기적으로는 모터, 베어링, 센서, 패스너 같은 핵심 부품이 표준화될 가능성이 높다. 자동차 산업이 수많은 부품을 표준화한 것처럼 액추에이터도 시장이 성숙할수록 같은 경로를 밟을 수 있다. 차별화는 소프트웨어, 작업 설계, 전체 시스템 아키텍처 영역에 집중될 전망이다.
리켓츠 부사장은 기업 규모와 상관없이 훌륭한 하드웨어 설계와 체계적인 제조 실행을 결합하는 기업이 승자가 될 것이라고 말했다. 대기업은 공급망 활용 능력과 품질 시스템 운영 경험에서 앞서지만, 스타트업은 더 빠른 속도와 과감한 설계 실험으로 맞선다. 주문형 제조 파트너와 디지털 플랫폼이 소규모 팀에도 그 역량을 열어주고 있다.
진형근 글로벌이코노믹 기자 jinwook@g-enews.com