;)
;)
;)




인간 행동 데이터셋 사전학습만으로 제로샷 성공률 56% 달성
데이터 2배 증가시 행동 예측 손실 정밀 감소하는 스케일링 법칙 입증
35억 달러 규모 GPU 인프라 계약 기반으로 연산 자원 확보
데이터 2배 증가시 행동 예측 손실 정밀 감소하는 스케일링 법칙 입증
35억 달러 규모 GPU 인프라 계약 기반으로 연산 자원 확보
 이미지 확대보기
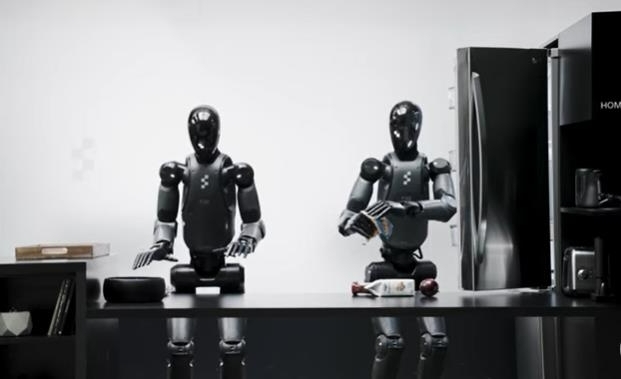
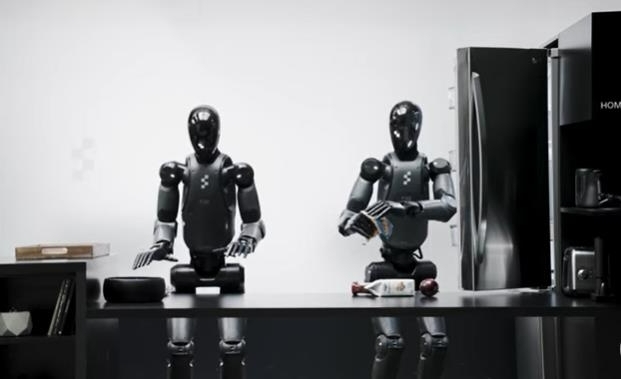
휴머노이드 로봇 기업 피규어(Figure)가 일 한 번도 가본 적 없는 실제 가정 30곳에서 재학습 없이 거실 정리와 수건 접기, 침대 정리를 제로샷으로 완수하는 신형 신경망 모델 '헬릭스 2.5'를 공개했다.
피규어는 9월 17일(현지시각) 공식 발표를 통해 인간 행동 데이터셋 '인덱스'로 사전학습된 단일 기반 모델이 샌프란시스코 베이 지역의 낯선 가정 30곳에서 환경별 파인튜닝 없이 전신 제로샷 성공률을 56%까지 끌어올렸다고 밝혔다.
이번 성과는 현장별 맞춤형 재프로그래밍 중심이던 기존 로봇 공학의 한계를 넘어 범용 소프트웨어 전환을 앞당기는 기점이 될 전망이다.
재학습 없는 30곳 가정 정복
피규어가 공개한 헬릭스 2.5는 공장이나 물류센터처럼 정형화된 공간을 넘어, 가구 배치와 공간 구조가 제각각인 실제 주거 환경에서 로봇이 스스로 적응하는 능력을 입증했다.
기존 로봇들은 작업할 장소마다 데이터를 수집하고 개별 환경에 맞춰 재학습해야 하는 한계가 있었다.
반면 헬릭스 2.5는 인간 행동 대규모 데이터셋인 인덱스 사전학습을 거쳐, 사전 데이터가 전혀 수집되지 않은 30곳의 미지의 가정에서 능동 인지와 이동, 조작, 양손 협응을 결합한 전신 임무를 수행했다.
로봇은 작업 도중 오동작이 발생하면 스스로 물러나 자세를 고쳐 잡고 동작을 재시도하는 자가 교정 능력을 보여주었다.
성공률 6배 높인 사전학습과 스케일링
무작위 초기값에서 시작한 모델의 제로샷 성공률은 9%에 그쳤으나, 인덱스 사전학습을 거친 모델은 56%를 기록해 사전학습 단독으로 성공률이 6배 이상 도약했다.
이번 발표에서 주목할 또 다른 대목은 휴머노이드 로봇 영역에서도 대형 언어모델과 유사한 데이터 스케일링 법칙이 성립한다는 점이다.
인덱스 데이터 규모를 8배 범위 내에서 중첩 확장하며 훈련한 결과, 데이터를 2배 늘릴 때마다 다음 로봇 행동 예측 손실이 정밀하게 감소했다. 소규모 실험 데이터만으로 최대 규모 실행의 테스트 손실값을 훈련 전에 소수점 넷째 자리까지 예측해냈으며, 오차는 전체 변동폭의 0.54%에 불과했다.
범용 소프트웨어 전환과 남은 과제
한편 헬릭스 학습과 인덱스 데이터베이스 운영의 핵심 기반인 대규모 연산 자원 확보와 관련해서는, 엔스케일(Nscale)과의 GPU 인프라 계약(초기 약정 규모 35억 달러)을 통해 필요한 컴퓨팅 파워를 뒷받침하고 있는 것으로 전해졌다.
초당 35분 분량의 인간 행동 경험 데이터를 생성하는 인덱스의 확장 속도와 맞물려, 향후 투입되는 연산 자원과 데이터 규모는 로봇의 물리 세계 지식 습득 범위를 넓힐 것으로 예상된다.
향후 추가적인 대규모 인프라 투입과 데이터 확장이 실제 주거 환경 외의 복잡한 야외 산업 현장에서도 제로샷 일반화 성능을 동일하게 유지할 수 있는지 여부에 모아진다. 글로벌 선도 업체의 범용 소프트웨어 공세가 국내 로봇 생태계의 실증 테스트 기준과 기술 개발 방향에 어떤 자극을 줄지도 주목되는 대목이다.
진형근 글로벌이코노믹 기자 jinwook@g-enews.com