;)
;)
;)




카메라·라이다 동기화된 가상 여정 통째로 생성… 실도로서 위험한 '에지 케이스' 집중 훈련
규칙 수동 코딩 탈피해 '엔드투엔드' 학습 체계 안착… 선전·홍콩·런던 등 해외 진출 가속
웨이모 '지니 3'·엔비디아 '옴니드림스' 이어 바이두 가세… 자율주행 '월드 모델' 3파전
규칙 수동 코딩 탈피해 '엔드투엔드' 학습 체계 안착… 선전·홍콩·런던 등 해외 진출 가속
웨이모 '지니 3'·엔비디아 '옴니드림스' 이어 바이두 가세… 자율주행 '월드 모델' 3파전
 이미지 확대보기
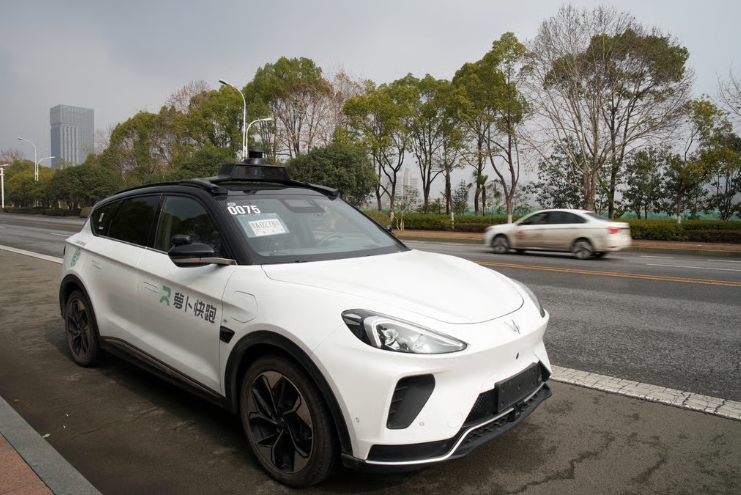
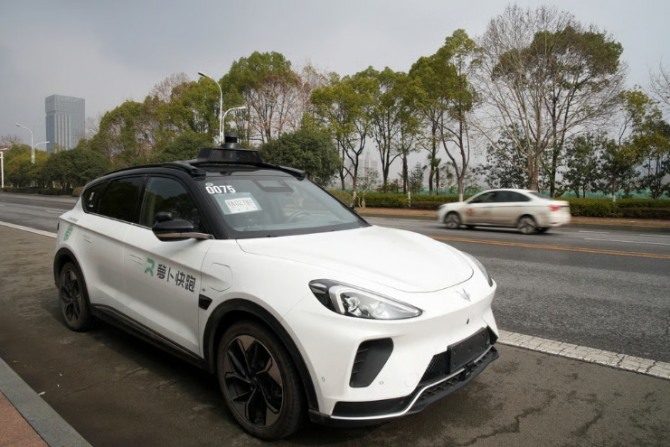
중국 최대 검색·AI 기업 바이두(Baidu)가 실도로에서는 위험성과 한계로 수집하기 힘든 희귀 위험 상황(에지 케이스·Edge Case)을 처음부터 끝까지 가상 시뮬레이션으로 생성해 자율주행 완성도를 끌어올리는 AI 기반 플랫폼을 전격 도입했다.
11월 4일(현지시각) 홍콩 사우스차이나모닝포스트(SCMP)에 따르면, 바이두 지능형주행사업그룹(IDG)은 전날 로보택시 브랜드 '아폴로 고(Apollo Go)'의 안전성과 글로벌 확장성을 극대화하기 위한 차세대 AI 월드 모델 시뮬레이터인 '아폴로 월드(Apollo World)'를 공식 공개했다.
"차량 조작에 실시간 반응"… 카메라·라이다 데이터 동시 합성
아폴로 월드의 핵심 기술은 차량의 운전대 조작, 제동, 가속 등 물리적 주행 반응에 맞춰 센서 데이터를 실시간으로 동기화 생성하는 데 있다.
기존의 단순 그래픽 시뮬레이션과 달리, 자율주행 시스템이 반응하는 즉시 360도 카메라 영상과 라이다(LiDAR) 포인트 클라우드 데이터를 인공지능이 생성형으로 합성해 실제 도로를 달리는 것과 완벽히 동일한 환경을 제공한다.
아폴로 월드 개발을 총괄한 양쩌 수석 아키텍트는 "월드 모델의 지향점은 단순한 단일 위험 시나리오를 재현하는 수준을 넘어, 목적지까지의 전체 주행 임무 수행 과정을 가상 공간에서 완벽히 시뮬레이션하는 것"이라고 강조했다.
실제 기술 시연에서 시스템은 교차로를 불법 횡단하는 자전거 이용자와 주행 차선으로 뛰어드는 개 등 고위험 요소를 가상으로 정밀하게 만들어냈다.
엔지니어들은 가상 도로 위 보행자와 차량의 행동 패턴, 날씨, 조도 등을 임의로 조정하며 극한의 조건에서 자율주행 소프트웨어가 어떻게 판단하고 반응하는지 고강도 스트레스 테스트를 거칠 수 있게 됐다.
수동 코딩 방식 탈피… '엔드투엔드' 학습으로 글로벌 확장 시동
바이두는 시연 과정에서 급변하는 교통 밀도 속에서 중국 본토 선전과 홍콩을 오가는 복합 국경 주행 환경을 가상으로 시뮬레이션해 보였다.
그동안 자율주행차를 새로운 도시에 투입하려면 각 지역의 고유한 도로교통 법규와 도로 구조를 일일이 수동으로 프로그래밍(하드코딩)해야 해 확장성에 심각한 제약이 따랐다.
바이두 인텔리전트 드라이빙 그룹 수석 설계자이자 아폴로 기술위원회 의장인 왕량은 "충칭의 복잡한 다층 고가도로망, 런던과 홍콩의 좌측통행(좌회전 우선), 두바이의 공격적인 운전 스타일 등 도시마다 도로 환경과 운전 문화의 편차가 극심하다"고 짚었다.
바이두는 이러한 한계를 극복하기 위해 센서 입력 데이터를 차량의 구동 명령으로 직접 변환하는 '엔드투엔드(End-to-End) 심층 신경망 학습'을 전면 도입했다.
도심 거리를 누비는 수천 대의 아폴로 고 로보택시 함대가 수집한 실제 도로 데이터가 아폴로 월드로 피드백되면, 시뮬레이터가 이를 증폭 가공해 다시 주행 소프트웨어를 강화하는 선순환 데이터 루프를 구축했다.
웨이모·엔비디아 이어 가세… 자율주행 'AI 월드 모델' 대격돌
바이두의 이번 발표는 전 세계 자율주행 연구의 중심축이 실제 도로 주행거리 경쟁에서 'AI 생성형 가상훈련 환경(월드 모델)'으로 급속히 이동하고 있음을 보여준다.
미국에서는 구글 알파벳 산하의 웨이모(Waymo)가 지난 2월 구글 딥마인드의 최신 비디오 생성 모델 '지니 3(Genie 3)'를 기반으로 한 월드 모델을 선보였다.
웨이모는 폭설이 내리는 샌프란시스코 금문교나 역주행 차량이 나타나는 위기 상황을 라이다와 카메라 영상으로 완벽히 구현해 학습에 활용하고 있다.
세계 최대 AI 칩 제조사 엔비디아(NVIDIA) 역시 지난 6월 자율주행 소프트웨어를 실시간 상호작용 방식으로 평가하는 물리 기반 월드 모델 '옴니드림스(OmniDreams)'를 공개하며 경쟁에 불을 붙였다.
바이두의 양쩌 총괄은 "자율주행의 궁극적인 지향점은 단순히 개별 위기 상황을 모면하거나 추월 기동을 끝내는 것이 아니라, 승객을 출발지에서 목적지까지 단 한 번의 위험도 없이 안전하게 이송하는 것"이라고 밝혔다.
글로벌 모빌리티 전문가들은 "실도로 주행 데이터만으로는 평생 한 번 마주칠까 말까 한 희귀 돌발 사고를 완벽히 학습할 수 없다"며 "미국의 웨이모와 엔비디아, 중국의 바이두가 일제히 월드 모델을 무기화하면서 물리적 시범 주행에 의존하던 기존 자율주행 생태계의 판도가 거대한 디지털 가상 트윈 기반으로 완전히 재편됐다"고 평가했다.
신경원 글로벌이코노믹 기자 shincm@g-enews.com